Dobot Rover X1 Explorer Industrial | Robotski pes

Dobot Rover X1 Explorer
Dobot Rover X1 Explorer je štirinožni robot za pregledovanje in razvoj, ki ga poganja umetna inteligenca in je zasnovan za zahtevna okolja. Njegov hibridni pogon s kolesi in nogami omogoča hitrosti do 3 m/s, premagovanje ovir do 16 cm višine in naklone do 35°.
Sprednje in zadnje kamere z globinskimi senzorji RGB-D zagotavljajo natančne podatke o okolju za samostojno izogibanje oviram, vizualno sledenje osebam in glasovno interakcijo. Z do 3 urami delovanja baterije, nosilnostjo od 3 do 7 kg, integriranim SDK in podporo za dodatke, kot so LiDAR ali infrardeče kamere, je Rover X1 idealen za pregledovanje, zbiranje podatkov, raziskave in aplikacije avtonomne robotike.
Poudarki
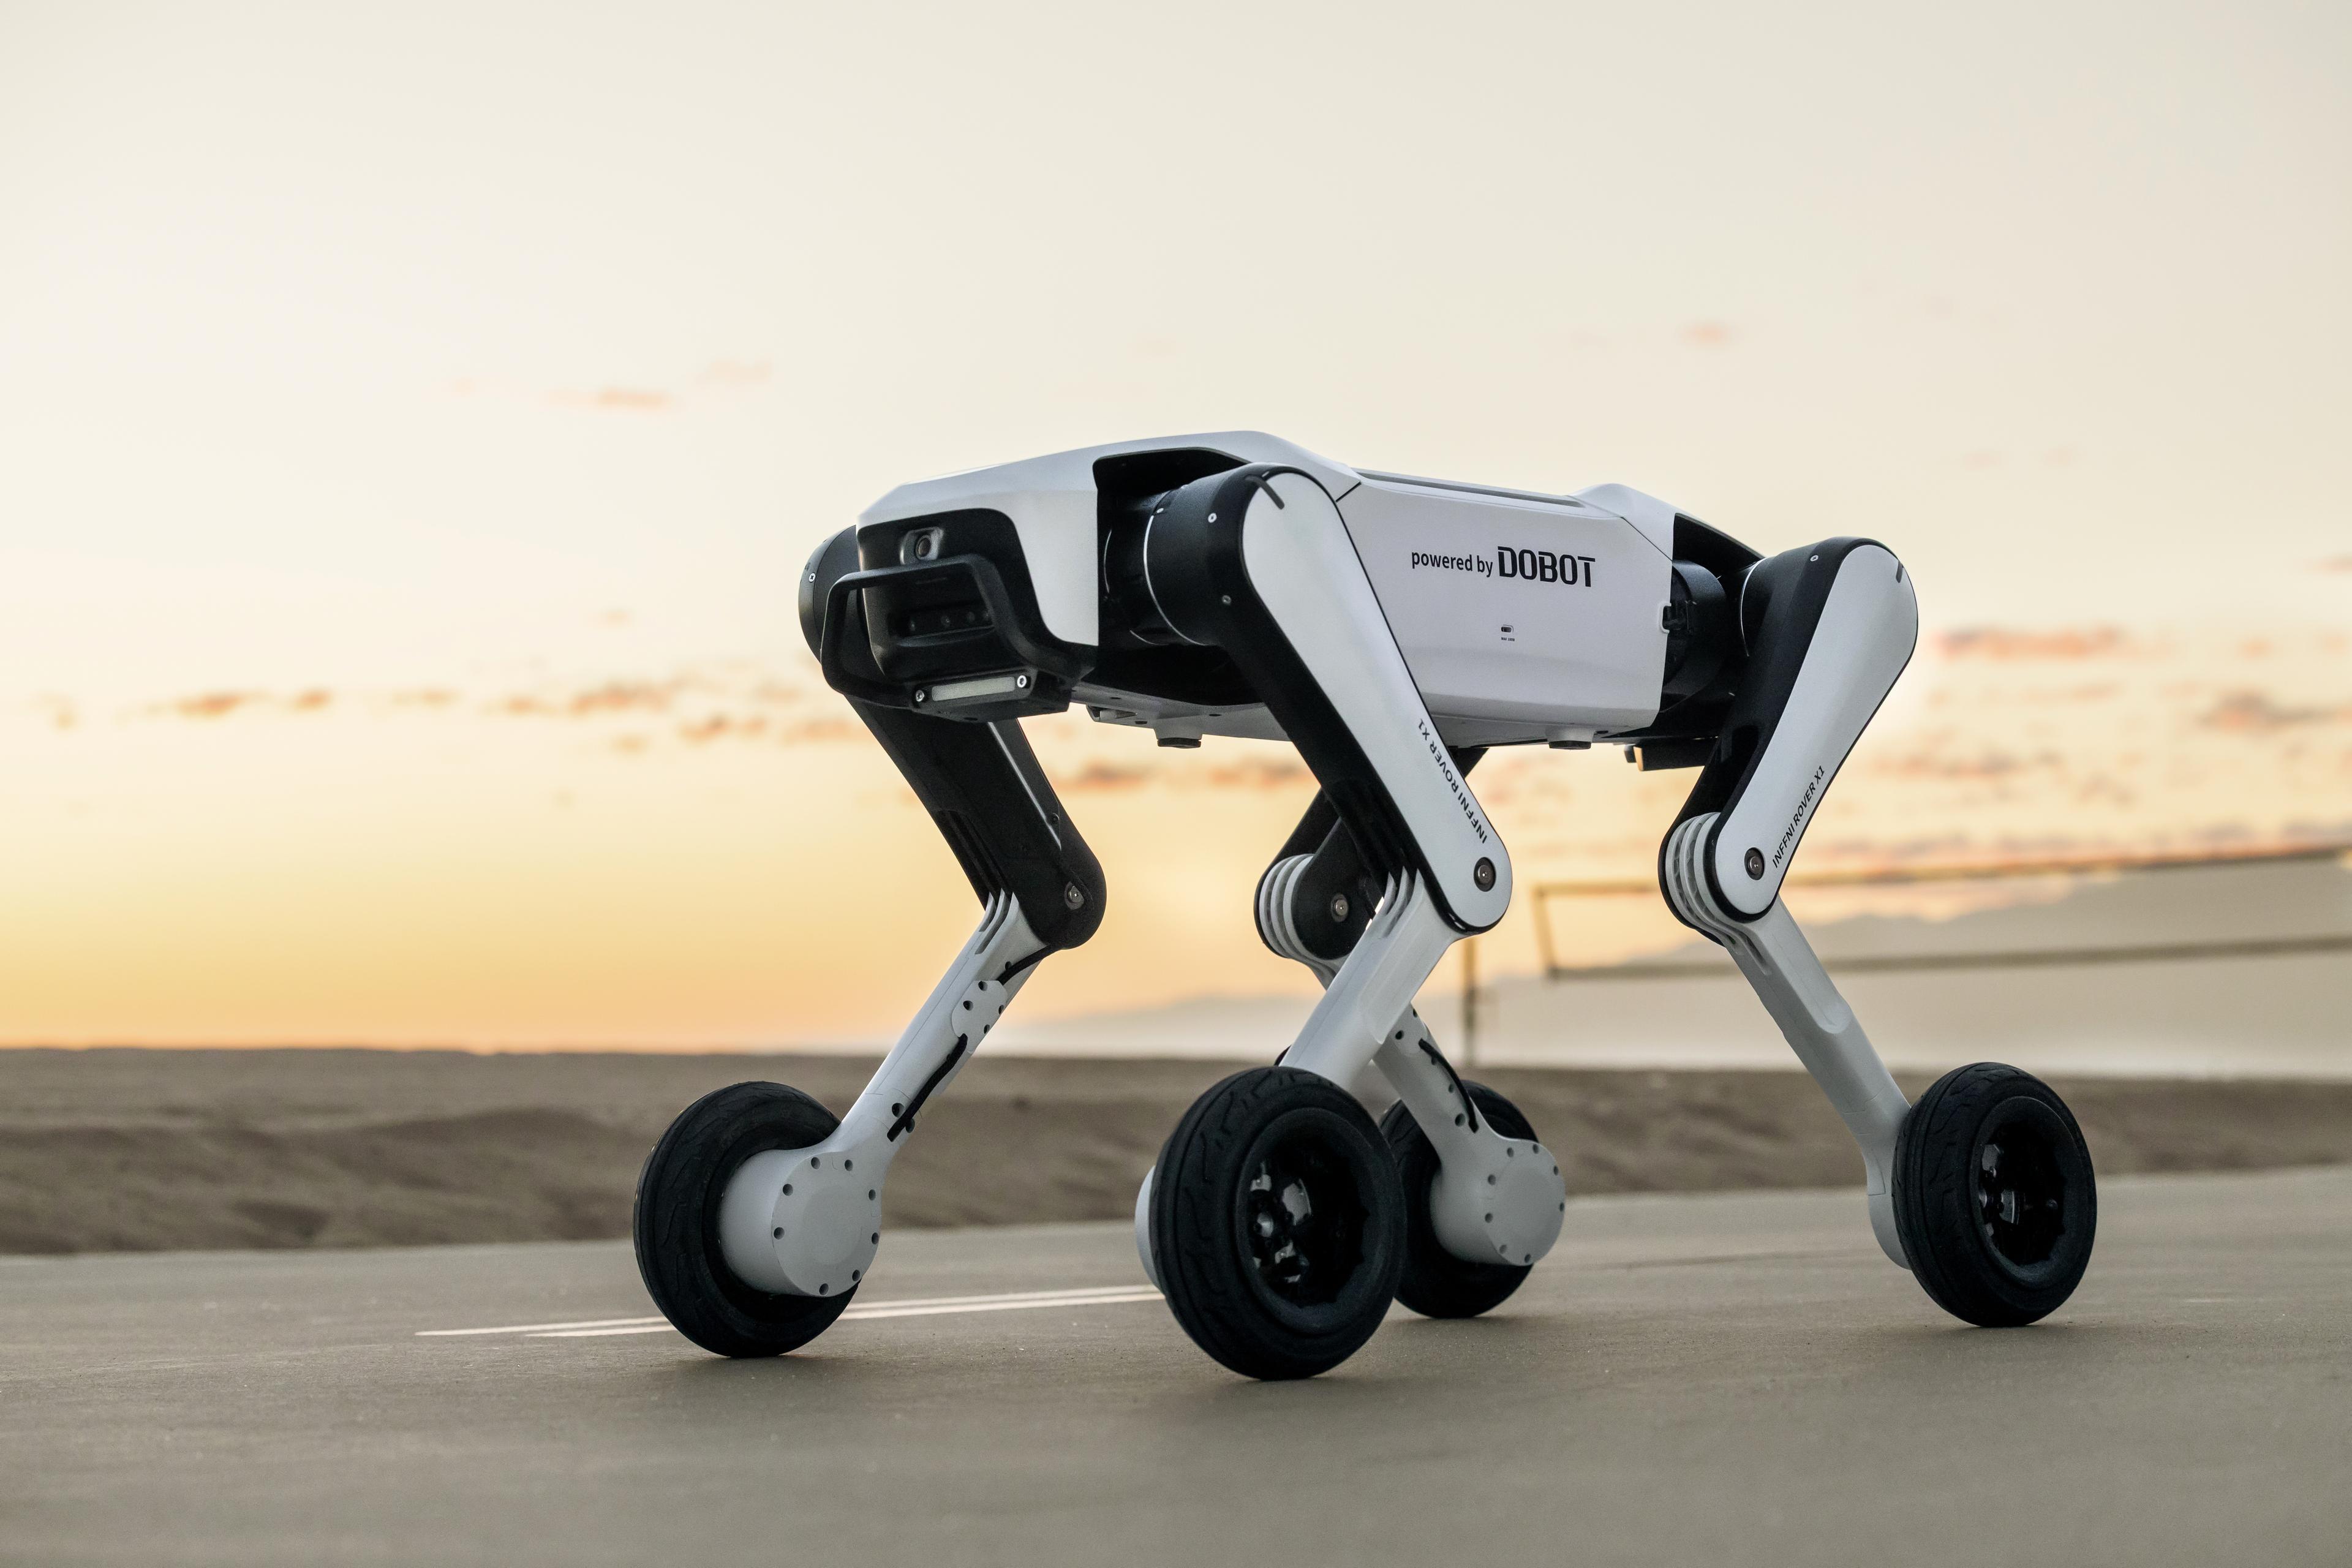
Razlike med Rover X1 Explorer in Rover X1
Rover X1 Explorer je razvojno in aplikacijsko usmerjena različica robota Rover X1. Medtem ko je standardni X1 v prvi vrsti namenjen kot potrošniški robot za vsakodnevno uporabo, način sledenja, prevoz manjših bremen, ustvarjanje vsebin in nadzor doma, Explorer svoj fokus širi na raziskave, izobraževanje, pregledovanje in razvoj sekundarnih aplikacij. Opremljen je s sprednjo in zadnjo kamero RGB z zaznavanjem globine, integriranimi funkcijami umetne inteligence, kot so izogibanje oviram, vizualno sledenje in glasovna interakcija, ter poenotenim SDK za naloge na visoki ravni in krmiljenje v realnem času na nizki ravni. Ima baterijo z 8.000 mAh, ki omogoča do 3 ure delovanja, nosilnost od 3 do 7 kg in neobvezne dodatke, kot so LiDAR ali infrardeče kamere.
Programiranje, krmilni sistemi in tehnične značilnosti robota Dobot Rover X1 Explorer
Rover X1 Explorer je zasnovan kot odprta robotska platforma za razvijalce, raziskovalne ekipe in izobraževalne ustanove. Poenoten SDK omogoča kombiniranje funkcij na visoki ravni, kot so navigacija, logika nalog in gibalna zaporedja, z dostopom na nizki ravni do krmiljenja v realnem času, hitrosti, stanja in vedenja pri gibanju. Podpira SDK za C++ in Python, SDK za kamere ter simulacijska okolja, kot je Isaac Gym. Robot se upravlja prek aplikacije po Wi-Fi, z Bluetooth krmilnikom in v prihodnje z daljinskim upravljanjem 4G prek nadgradnje OTA. Tehnično ima sprednjo in zadnjo kamero 1080p, globinske senzorje, načrtovanje poti s pomočjo umetne inteligence, izogibanje oviram, način sledenja, glasovno interakcijo, hitrosti do 3 m/s in sposobnost vzpenjanja od 30 do 35°.
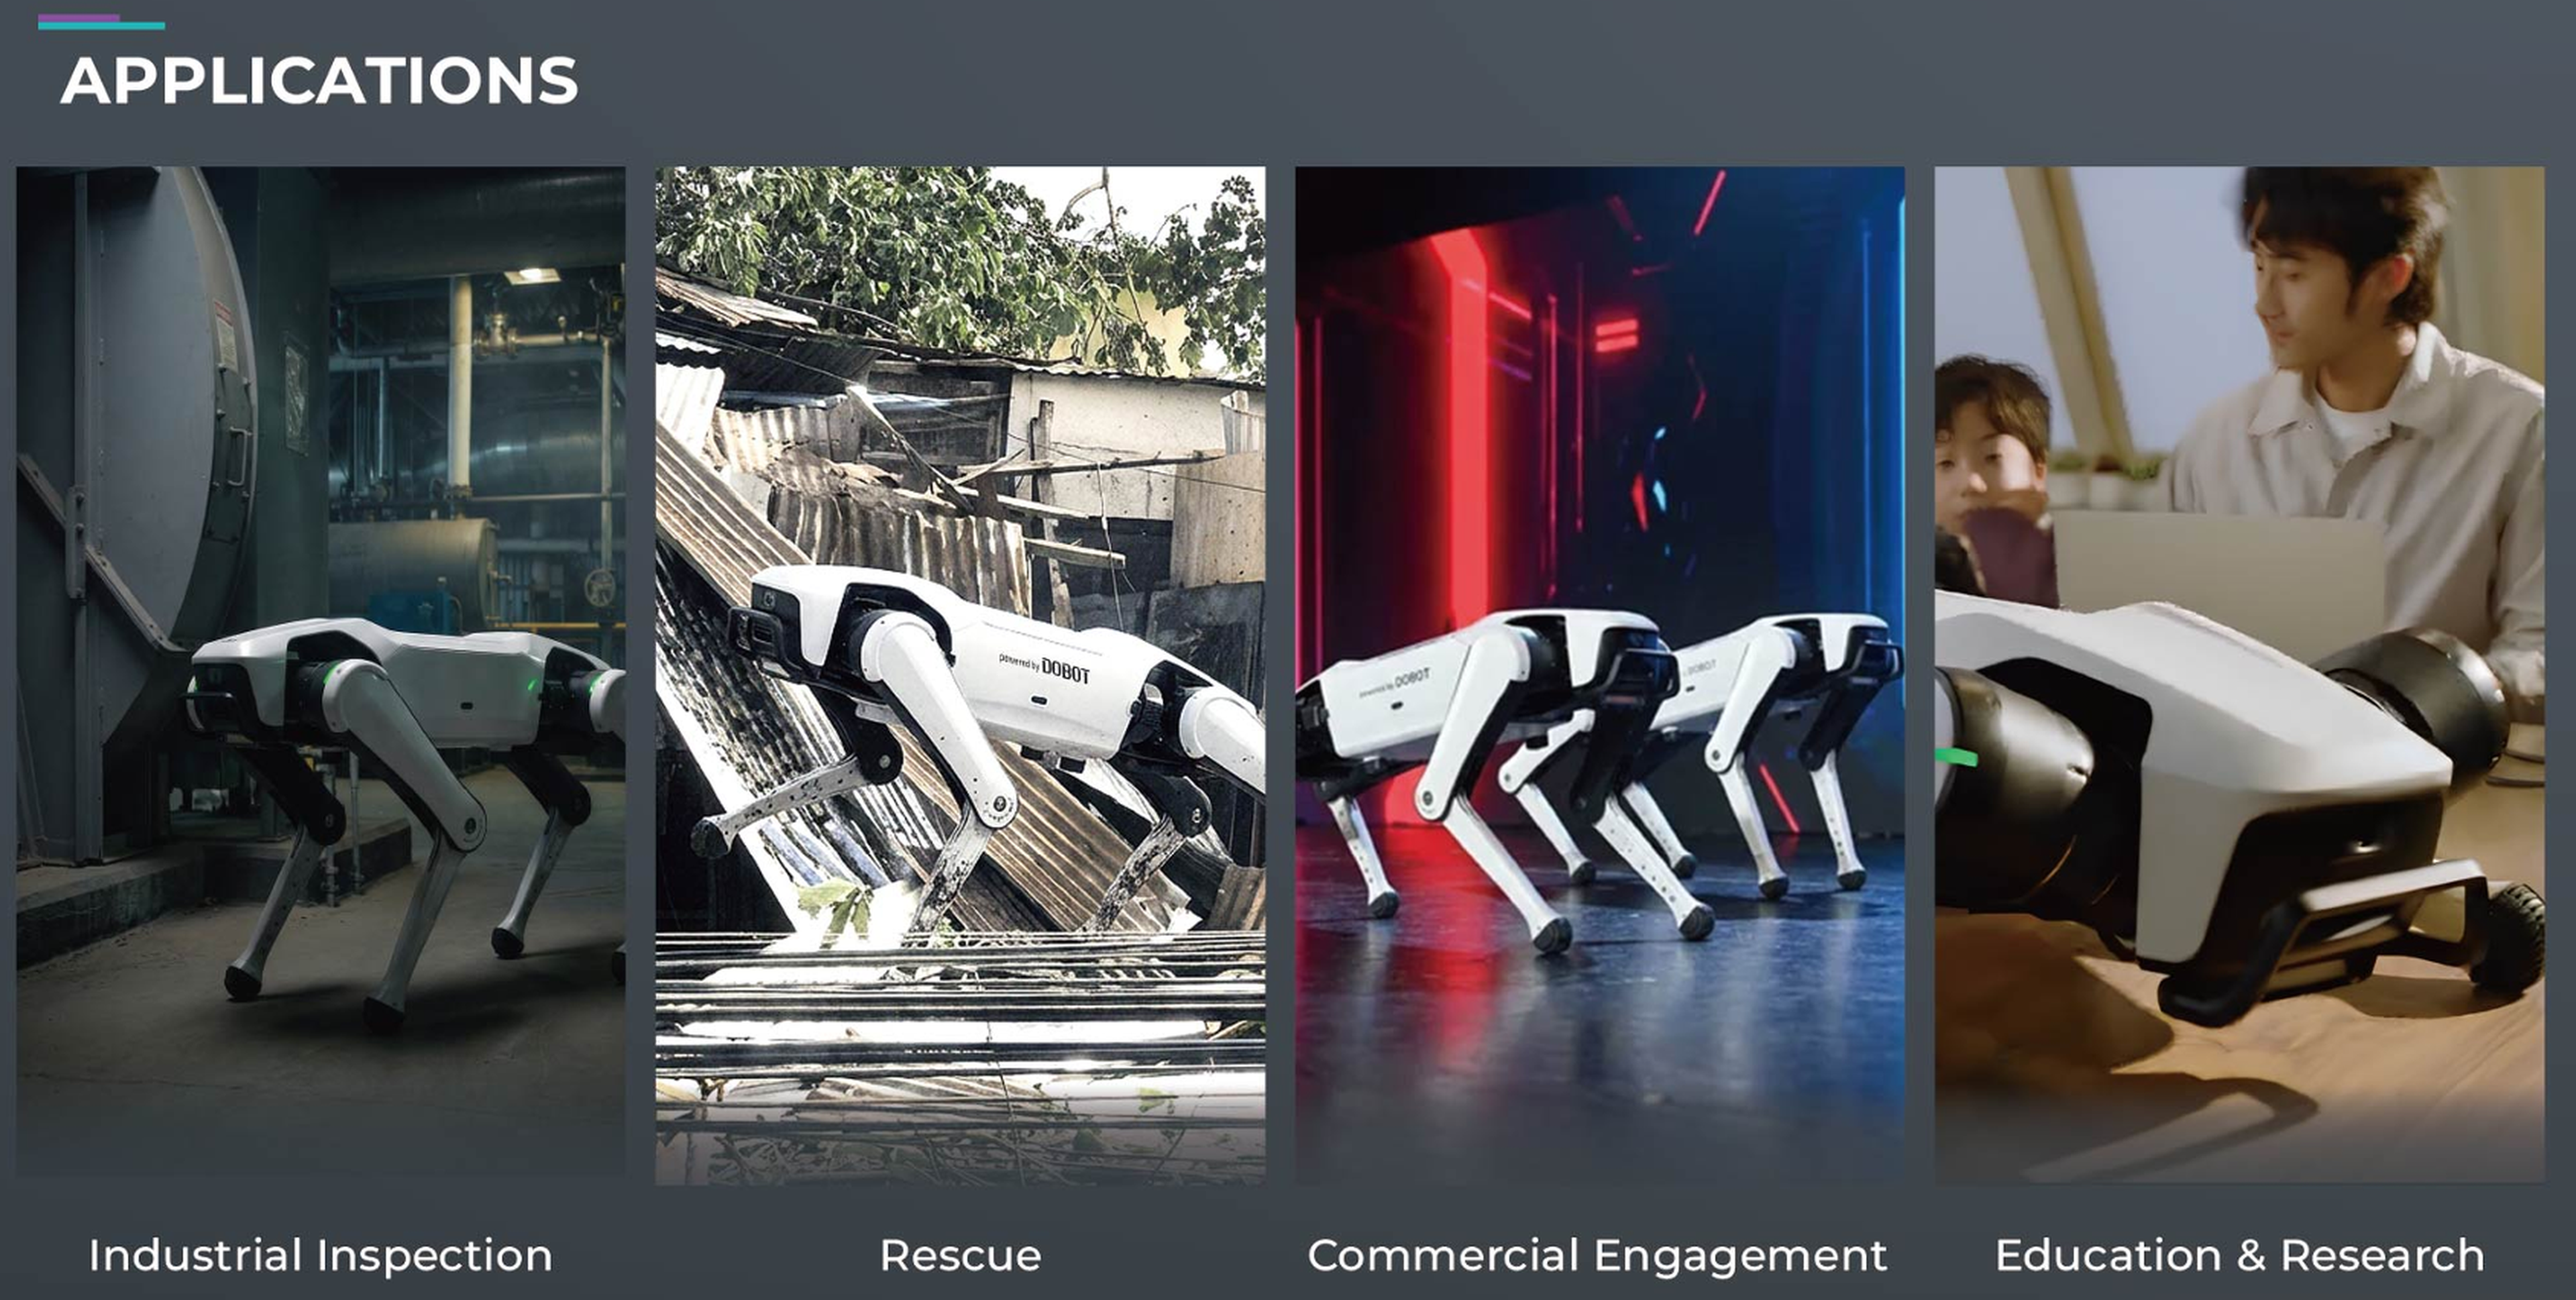
Možne uporabe in ciljne skupine za Dobot Rover X1 Explorer
Rover X1 Explorer je idealen za vsakogar, ki želi mobilno robotiko ne le predstaviti, ampak jo tudi praktično uporabiti, preizkusiti ali nadalje razvijati. V industriji lahko izvaja obhode pregledovanja, zbiranje podatkov in spremljanje okolja na območjih, ki so težko dostopna ali predstavljajo visoko tveganje. V izobraževanju in raziskavah služi kot praktična platforma za umetno inteligenco, SLAM, krmiljenje gibanja, fuzijo senzorjev in avtonomno navigacijo. Pomemben je tudi za reševalne scenarije, patrulje po kampusu, vodene oglede, izdelavo prototipov, robotske laboratorije in ustvarjanje vsebin. Rover X1 Explorer je zasnovan za univerze, raziskovalne inštitute, sistemske integratorje, razvojne ekipe, industrijske uporabnike in podjetja, ki iščejo kompaktno, razširljivo štirinožno platformo.
Cenovno ugodne rešitve z RBTX
Rezervirajte brezplačen video klic z našimi strokovnjaki


