 1 / 3
Brezžični joystick na osnovi Arduina za krmiljenje robota


Cena strojne opreme:
DOF
3
Največja nosilnost
5
kg
Natančnost
+- 0,5
mm
Brezžično krmiljenje z joystickom za učinkovito pozicioniranje robota pri pick-and-place nalogah
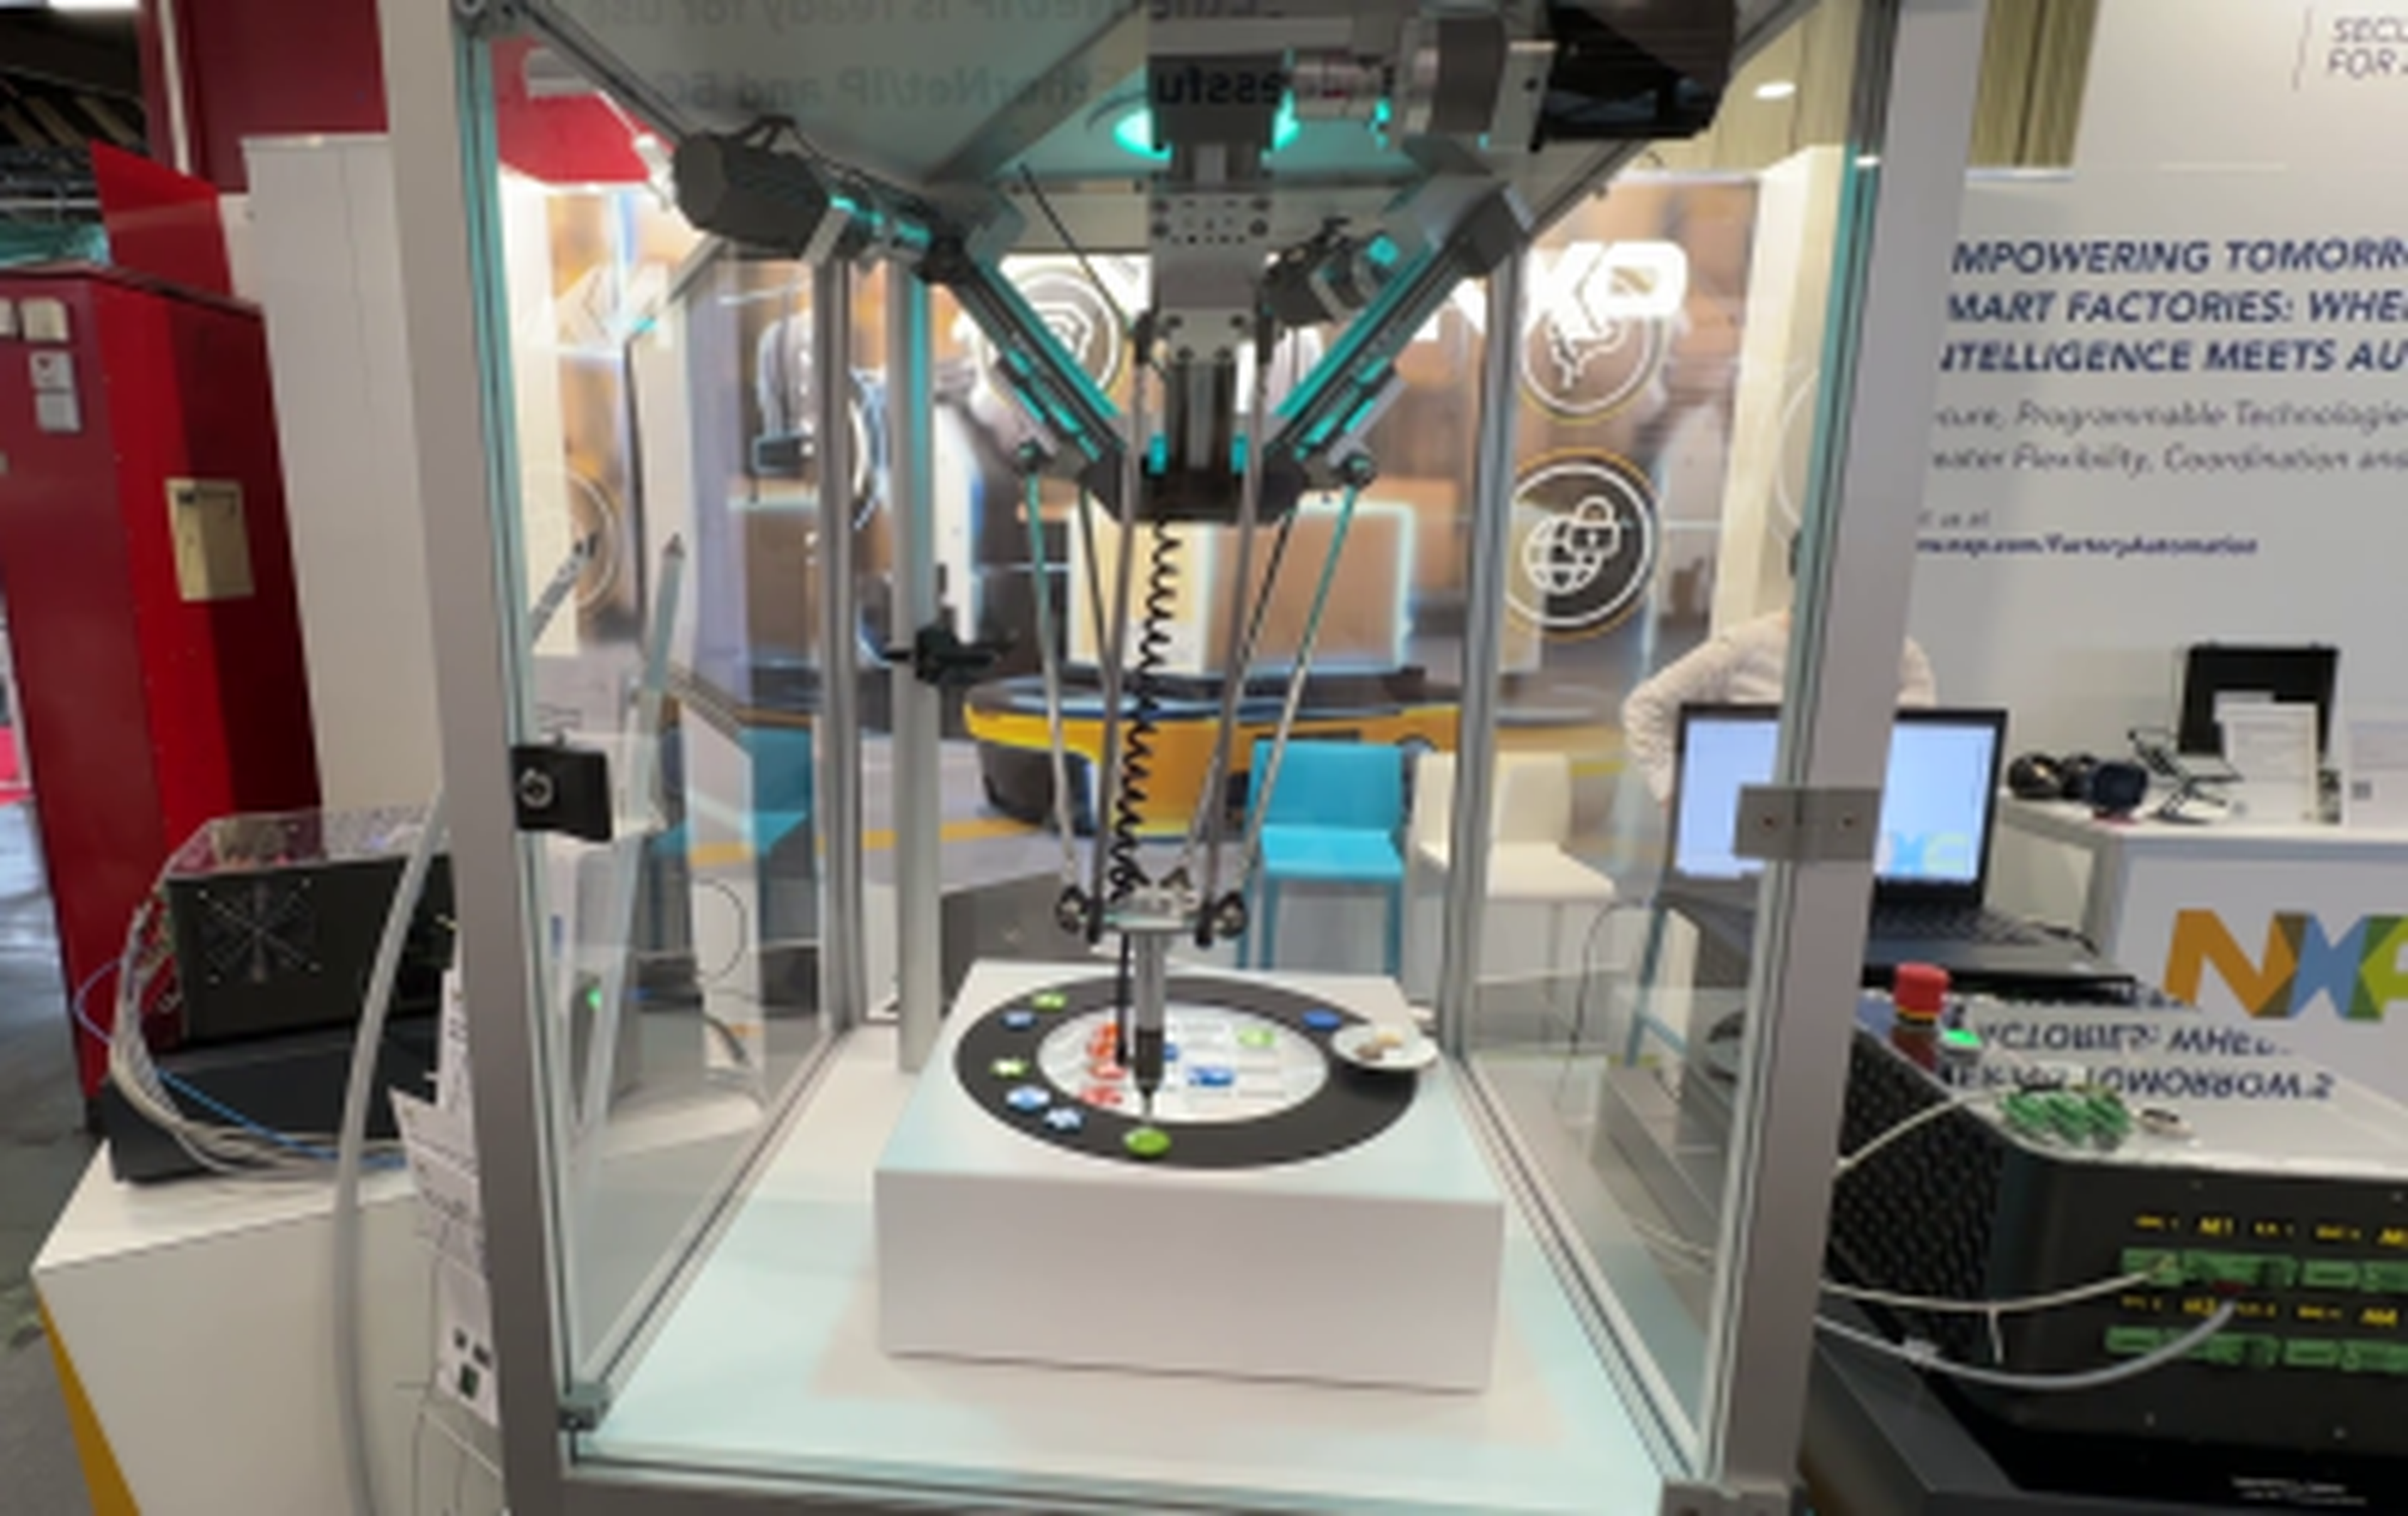
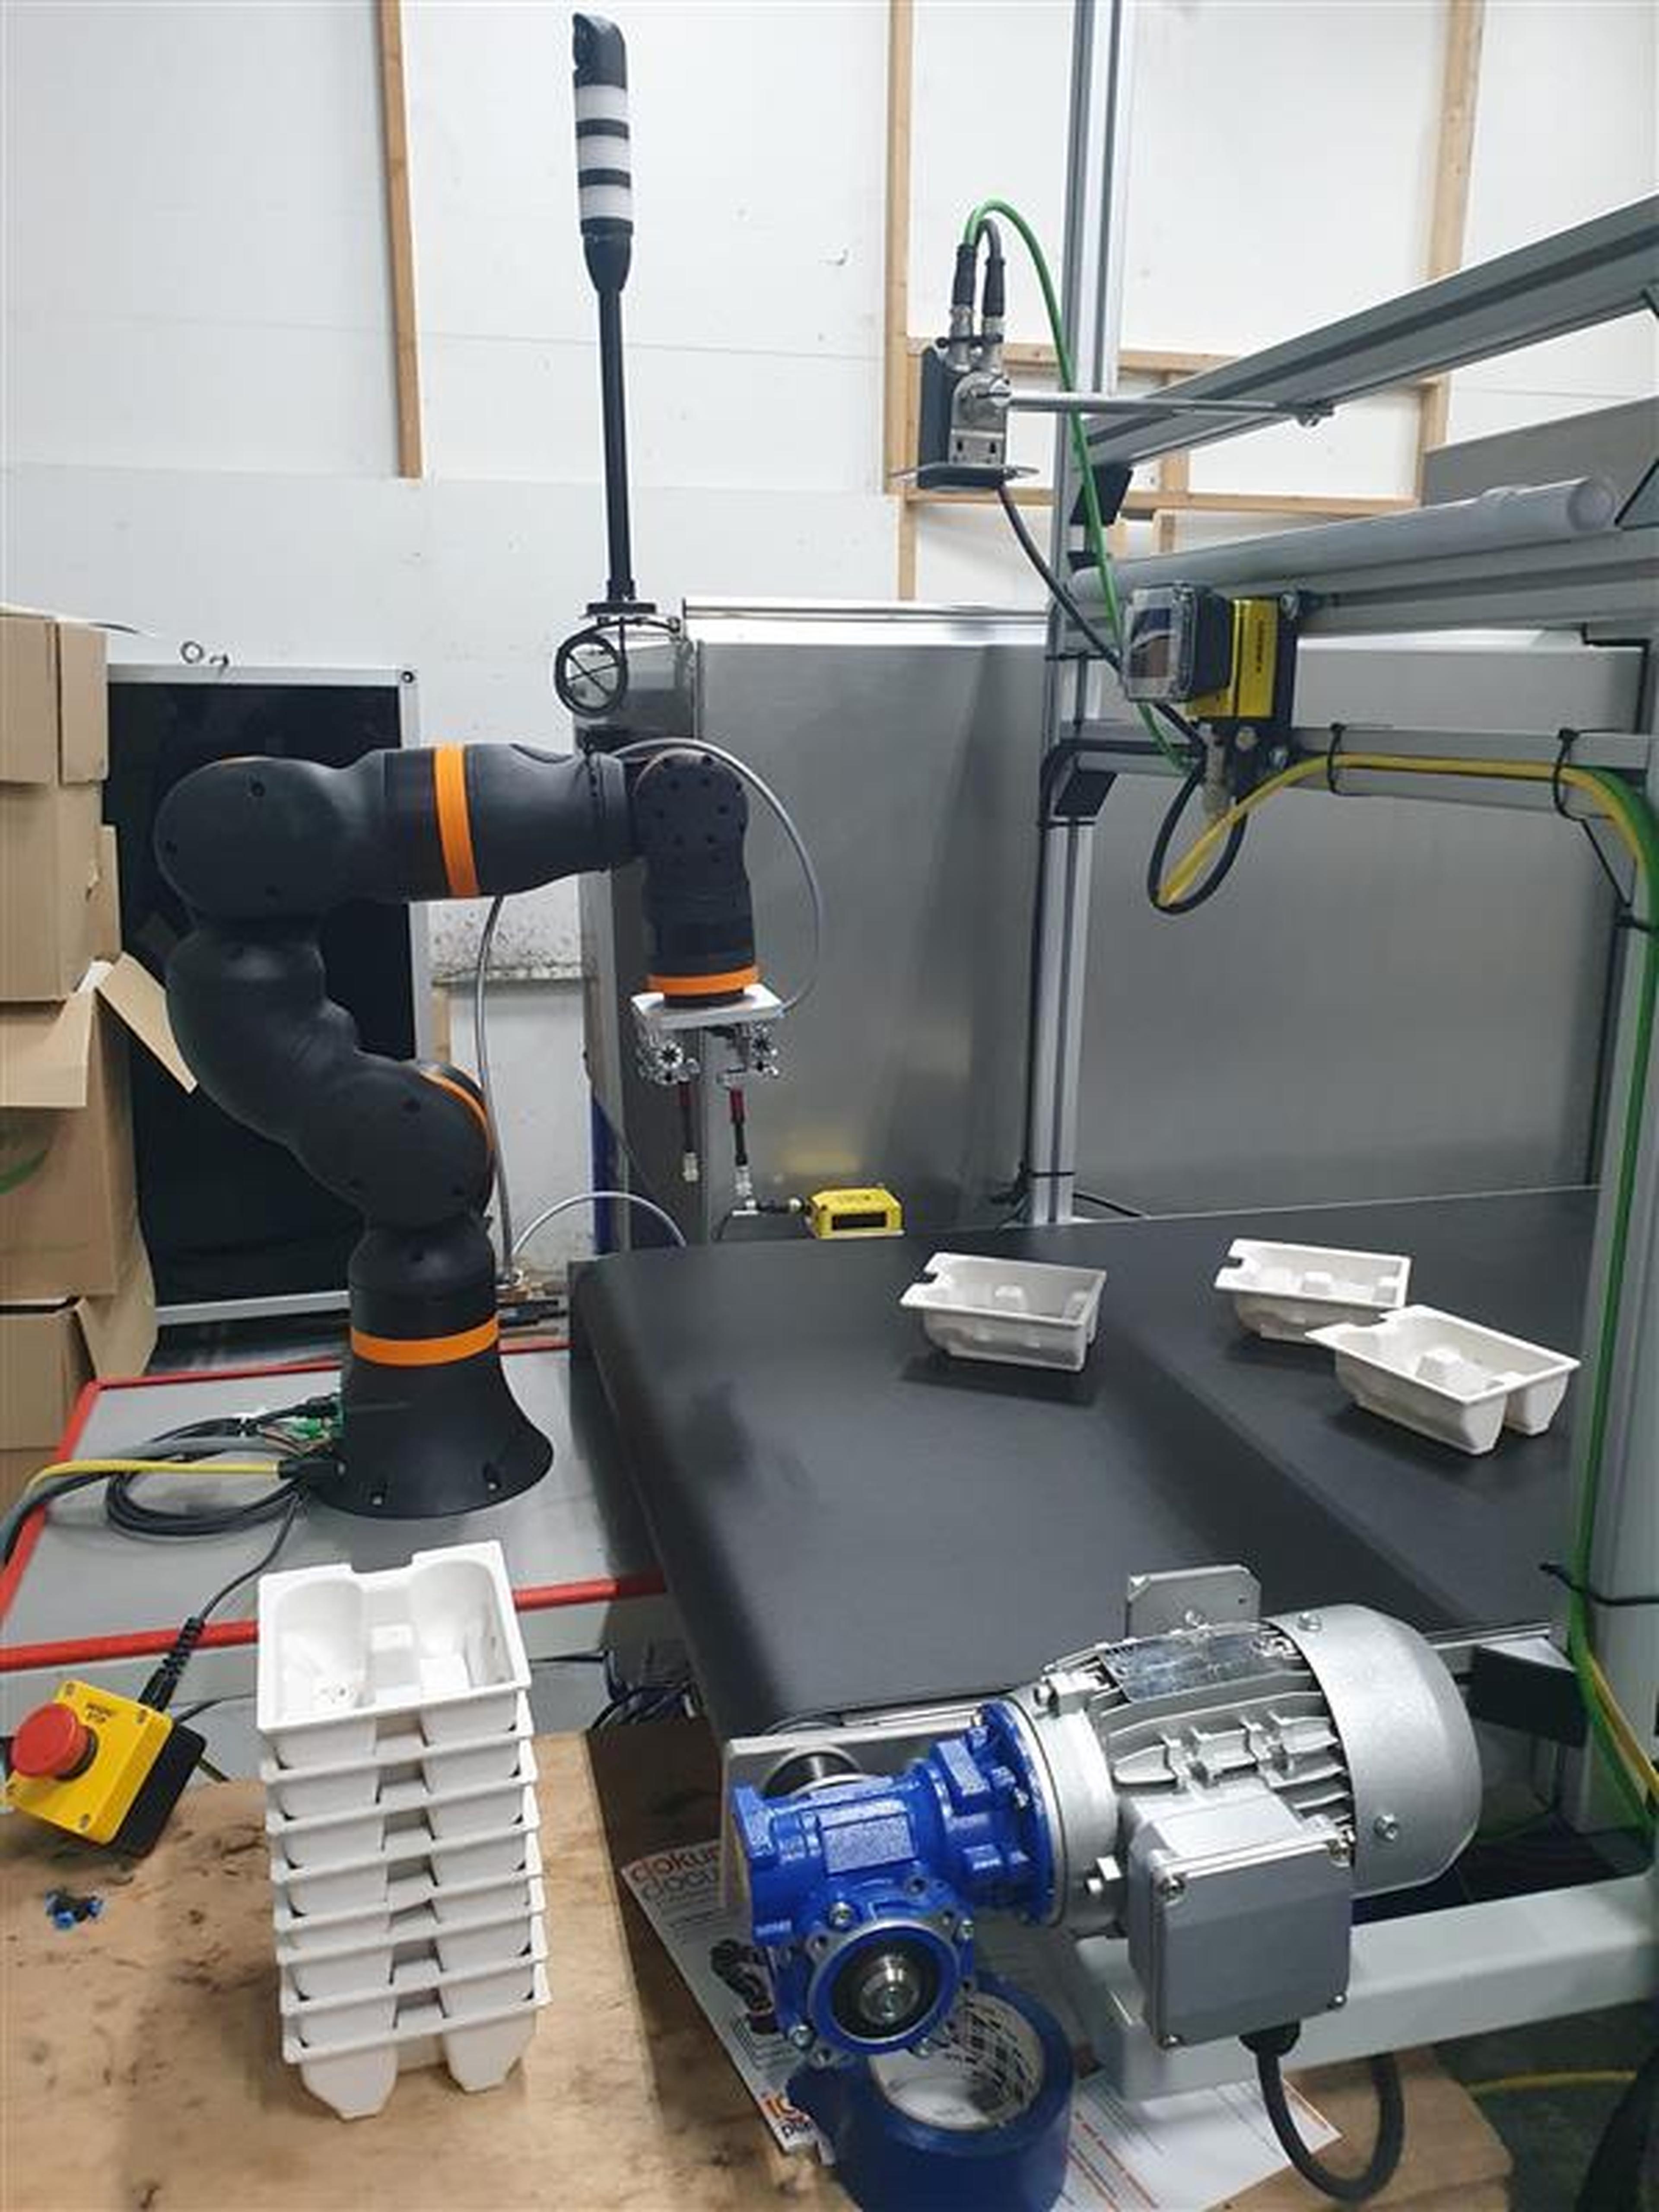
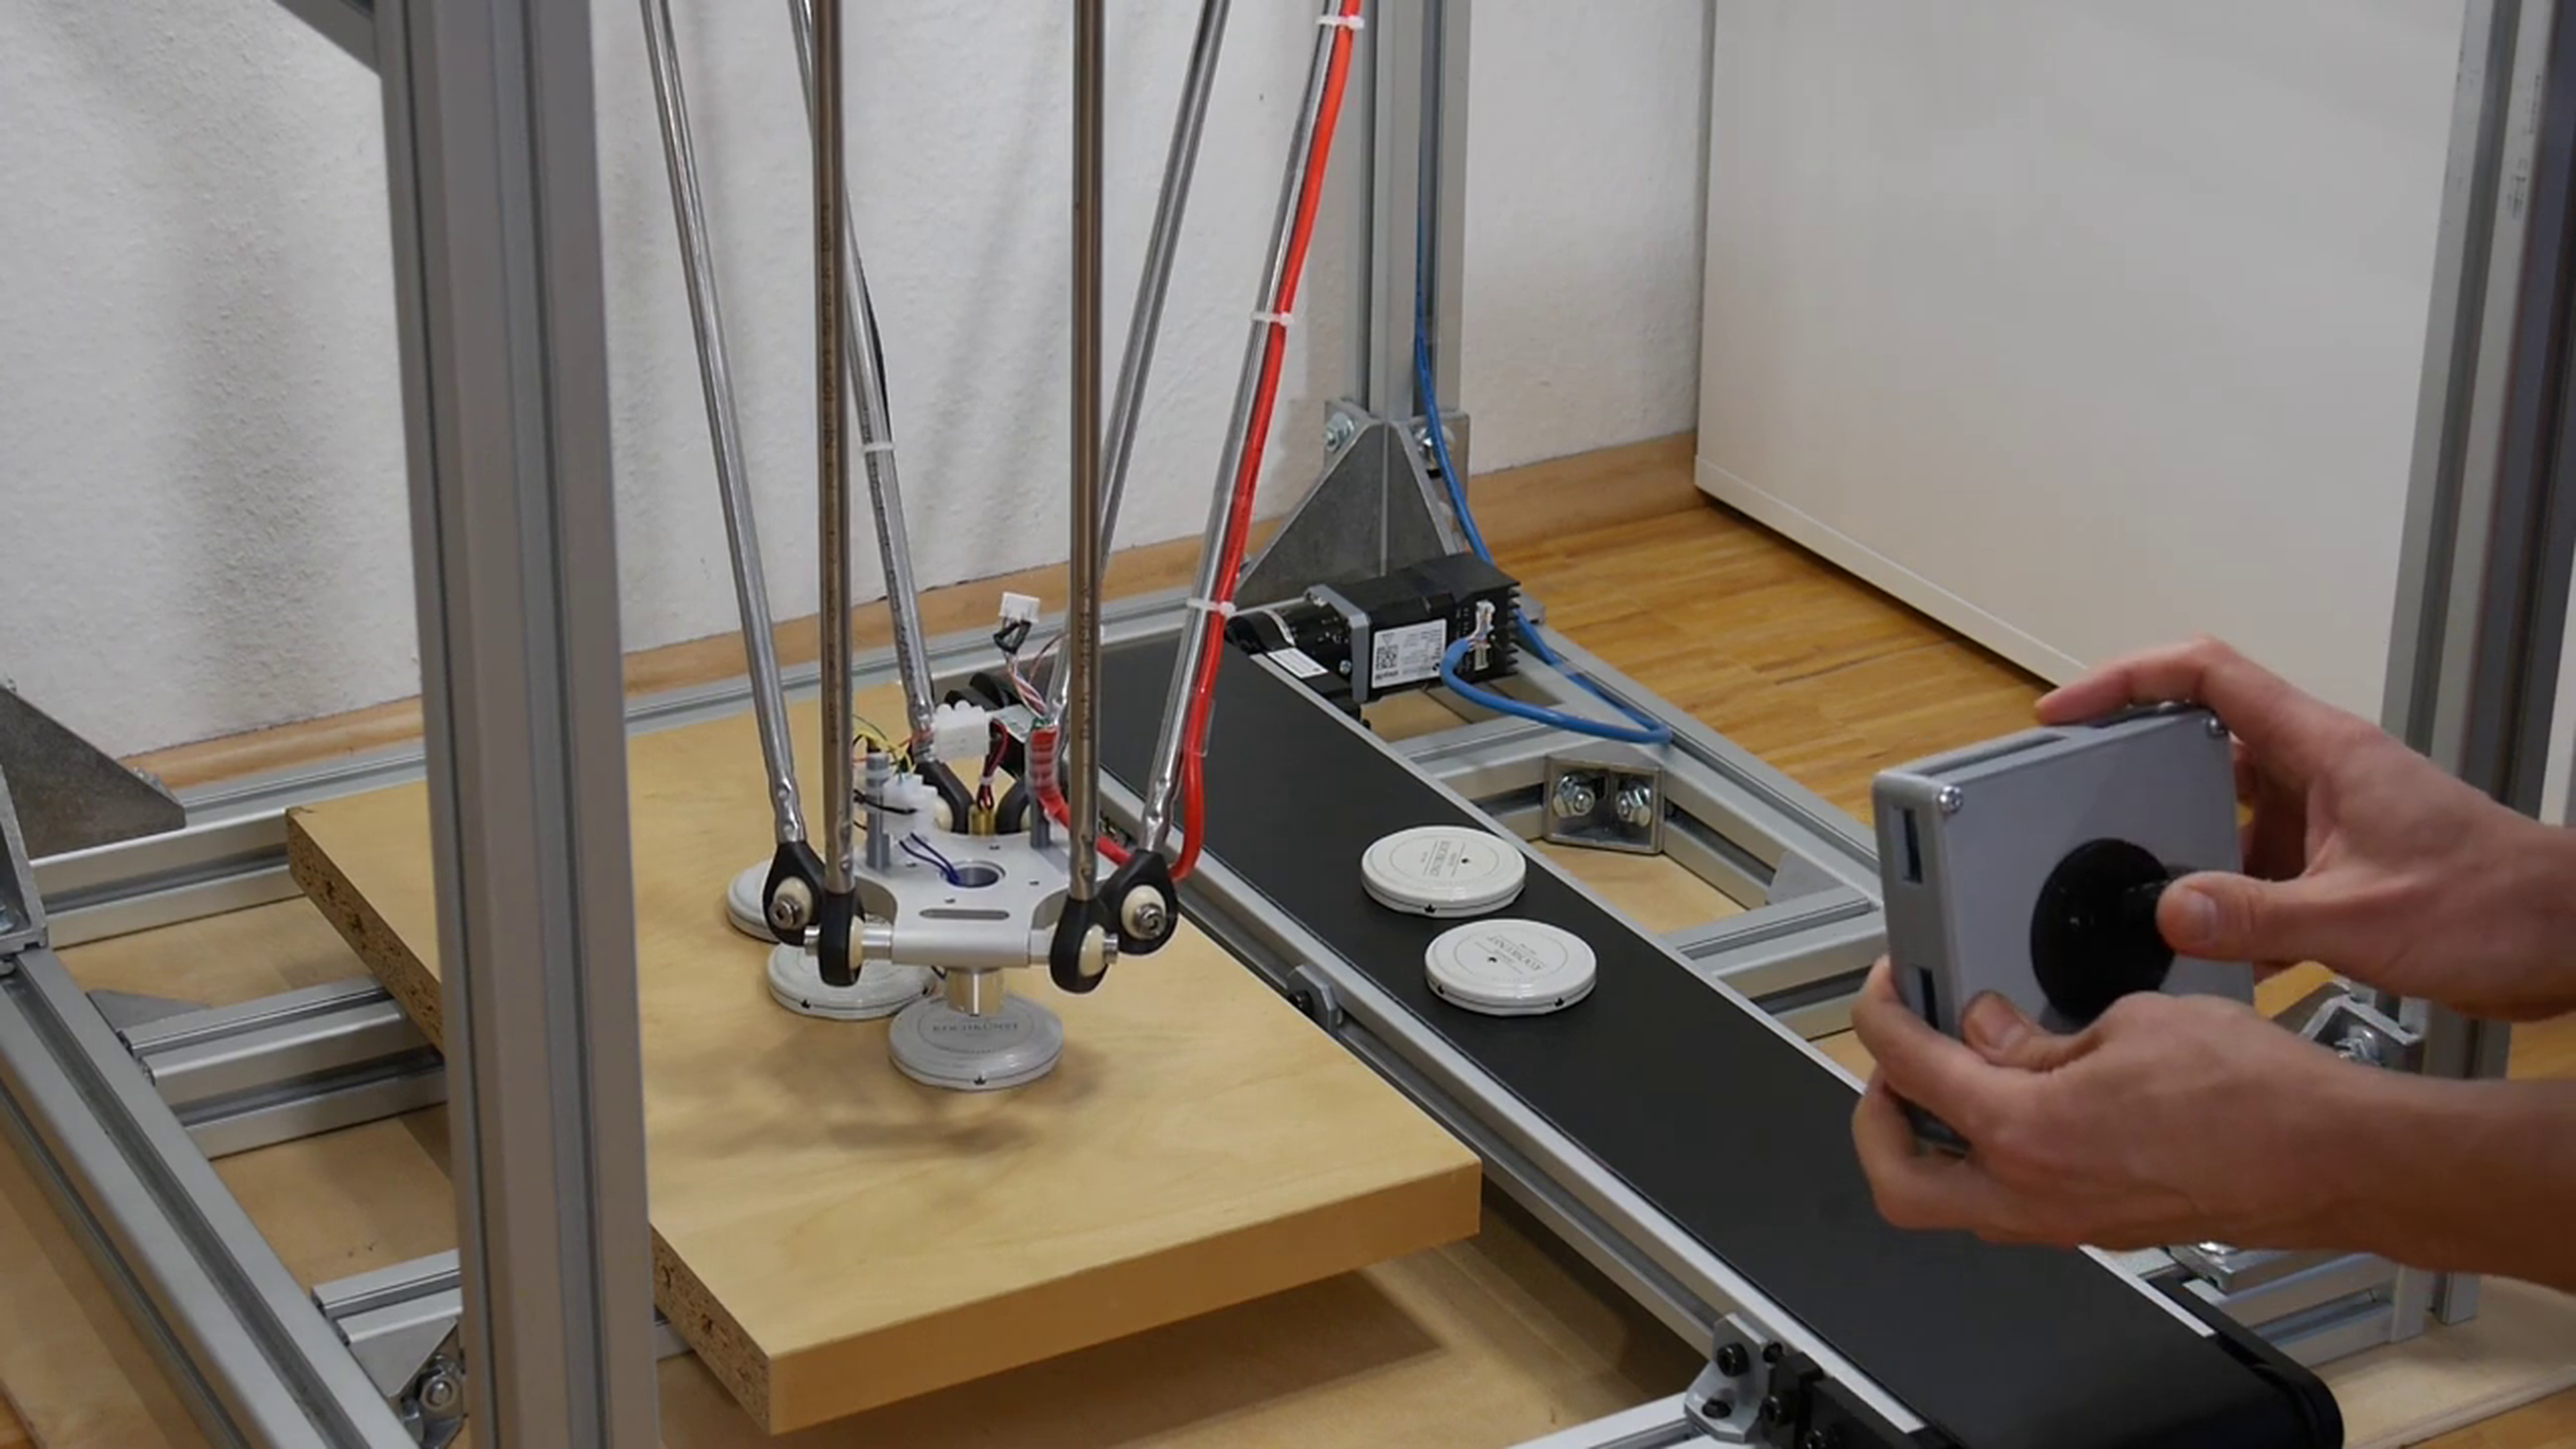
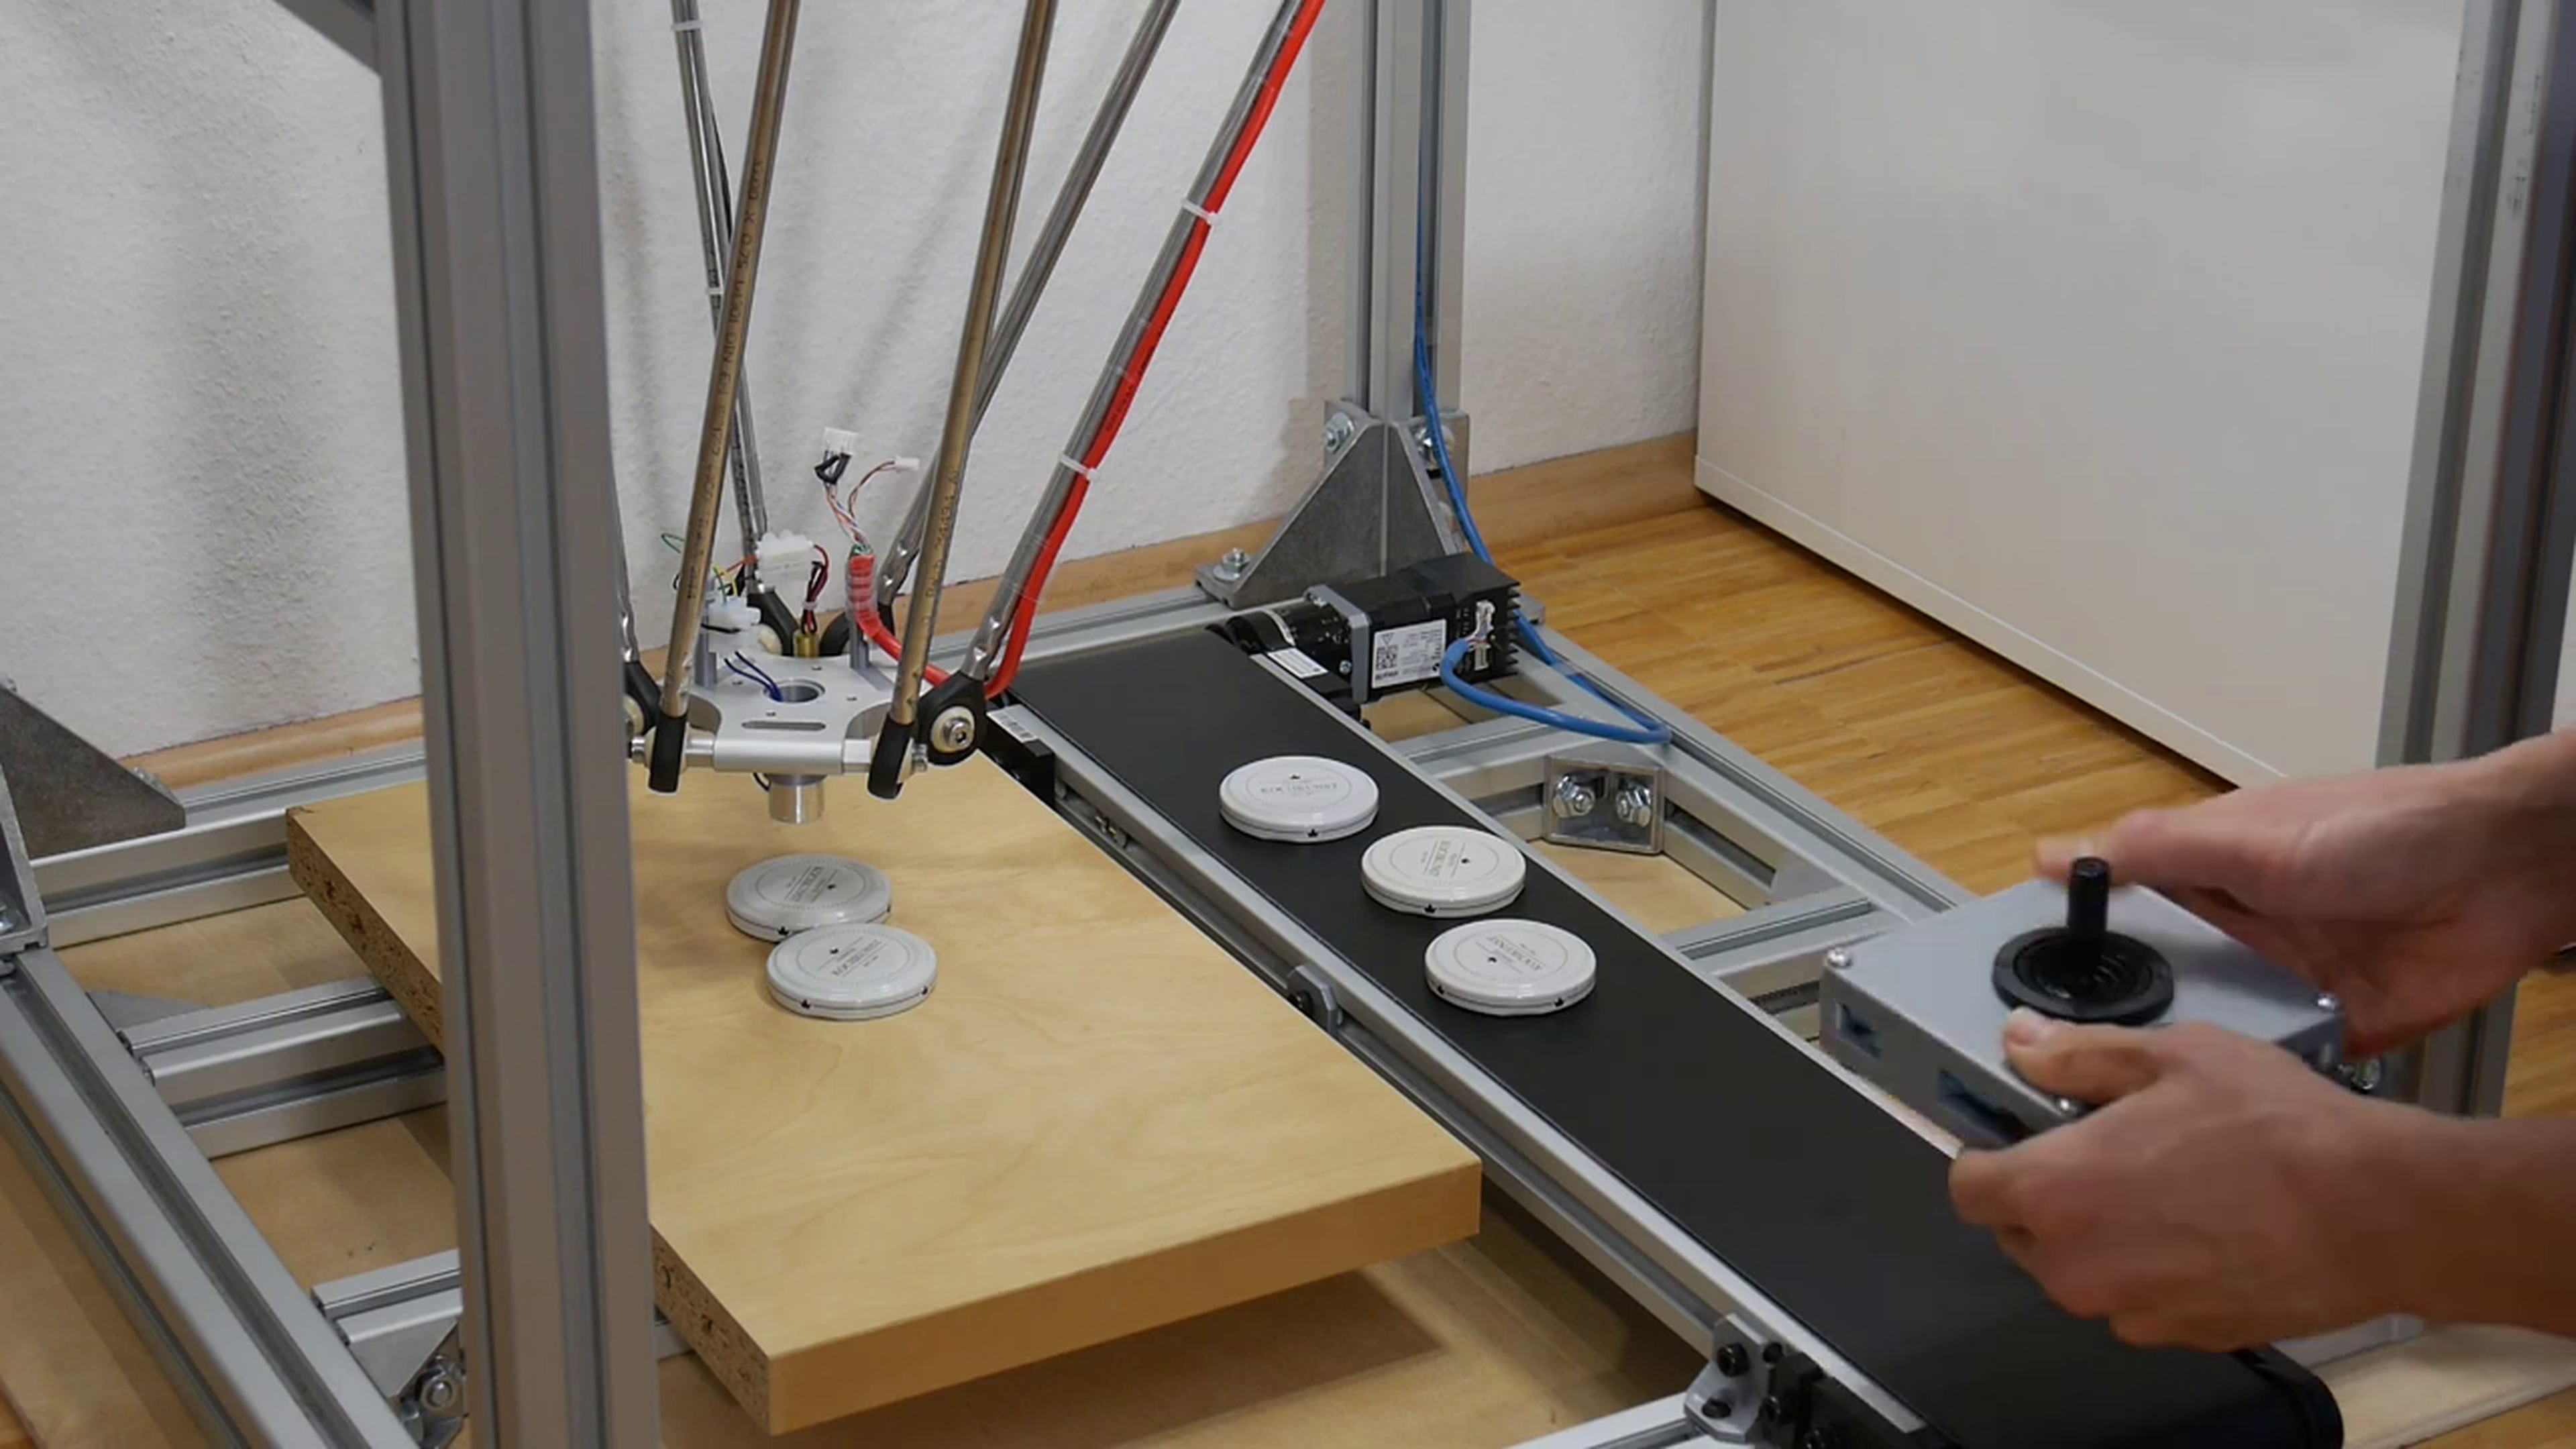
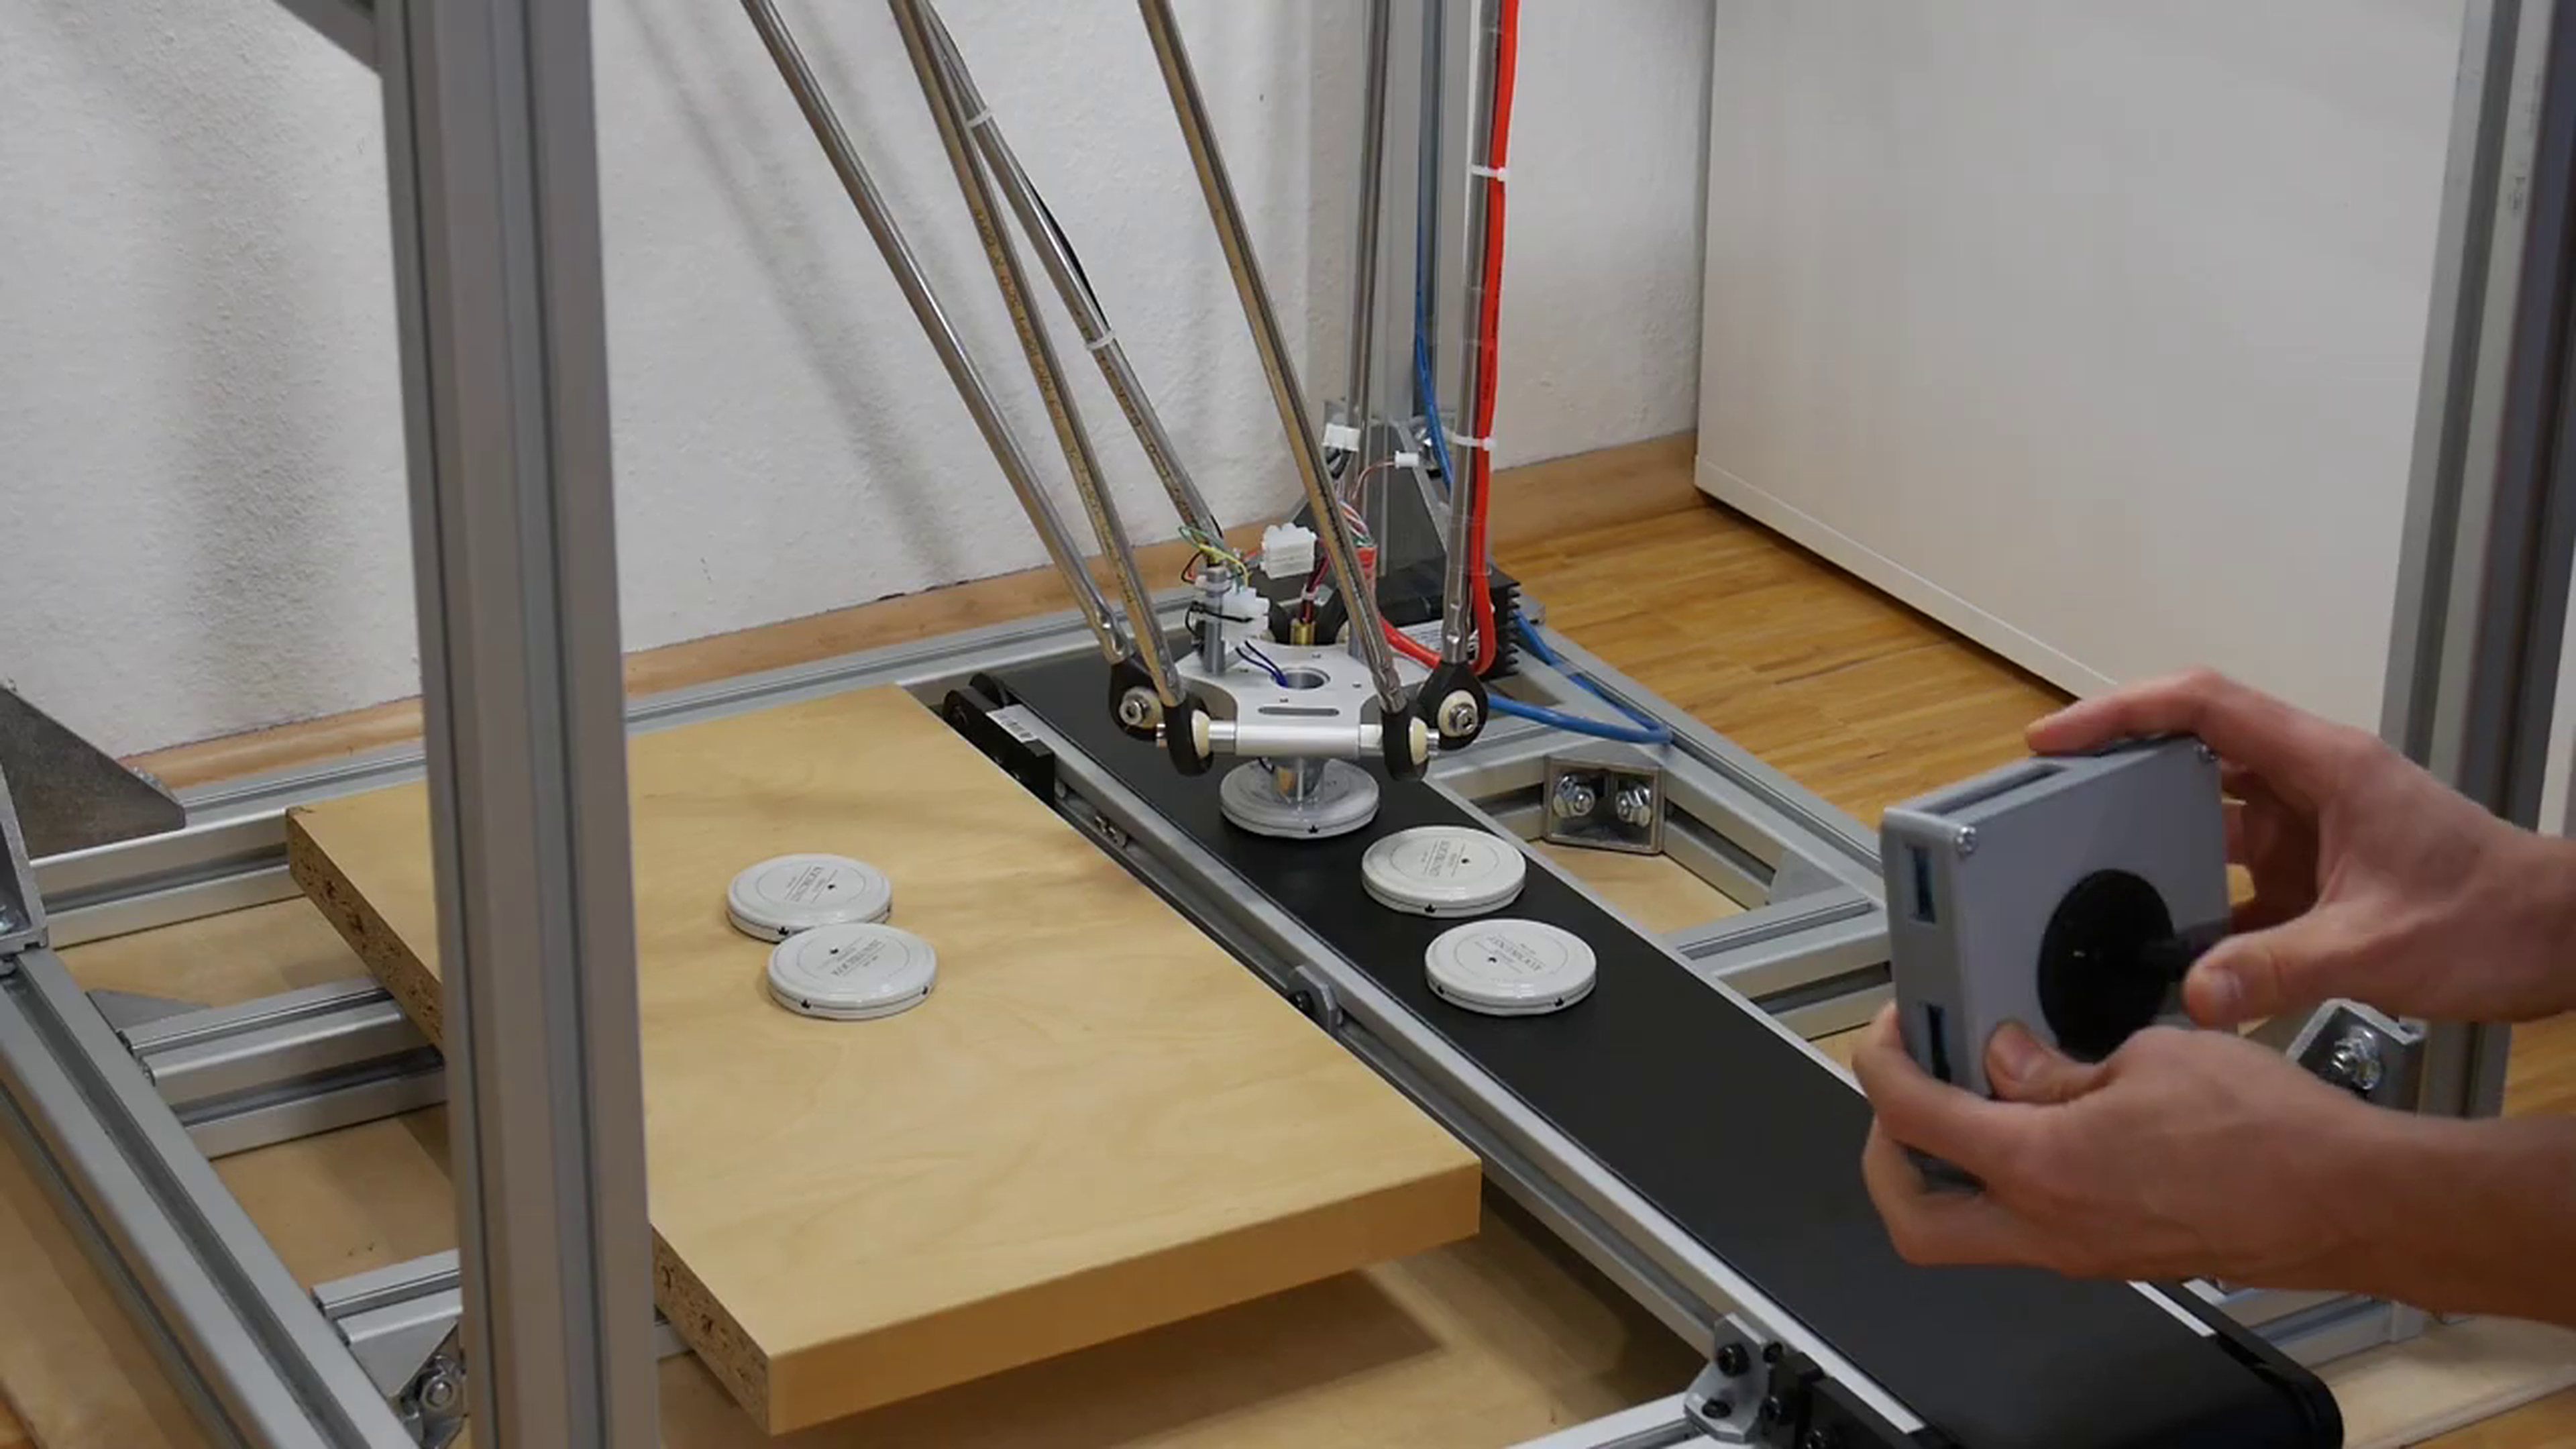
Poenostavitev nastavitve robota je ključna za izboljšanje avtomatizacijskih procesov. V tem videoposnetku aplikacije integrator Arthur Wiebe prikazuje uspešno integracijo brezžičnega joysticka s krmilnikom robota, kar omogoča preprosto ročno pozicioniranje robota brez prilagajanja programske opreme. Aplikacija prikazuje klasično nalogo pobiranja s tekočega traku za majhne posode, kot so običajne v kozmetični industriji. Posode pobira igusov Delta robot, nameščen v robotski celici, in jih odlaga na natančno določene lokacije glede na programirane cikle, kar optimizira učinkovitost.
Kaj je aplikacija?
Sistem avtomatizira naloge pobiranja s tekočega traku in zagotavlja hitro ter natančno ravnanje z majhnimi posodami, kar je idealno za panoge, kot sta kozmetika ali embalaža.
Kakšne so prednosti rešitve?
Poenostavljena nastavitev: brezžični joystick omogoča intuitivno pozicioniranje robota.
Visoka hitrost: Delta robot izvaja hitre pick-and-place operacije.
Večja natančnost: zanesljivo sortiranje posod izboljšuje doslednost delovnega procesa.
Kakšne so prednosti robota?
igusov Delta robot navdušuje pri avtomatiziranih nalogah pobiranja z:
Učinkovito programiranje: zagotavlja natančne gibe v sinhroniziranih ciklih.
Uporabniku prijazno krmiljenje: integracija joysticka olajša uporabo za operaterje.
Kompaktna zasnova: se brez težav vključi v proizvodne celice z omejenim prostorom.
Optimizacija robotike z brezžičnim krmiljenjem prek joysticka
Z integracijo brezžičnega joysticka v robotske sisteme ta rešitev poenostavi pozicioniranje robota in hkrati izboljša hitrost ter natančnost pri pick-and-place nalogah. igusov Delta robot zagotavlja hitre in zanesljive operacije, zato je praktična izbira za panoge, ki potrebujejo prilagodljive in uporabniku prijazne rešitve avtomatizacije.
2 Components